www.konstruktion-industrie.com
14
'26
Written on Modified on
Echtzeit-Lokalisierungs- und 3D-Vision-Software für die autonome Navigation
SIGMATEK hat verbesserte Sensorfusionsalgorithmen und eine volumetrische Hinderniserkennung eingeführt, um die Navigationsgenauigkeit autonomer mobiler Roboter zu verbessern.
www.sigmatek-automation.com
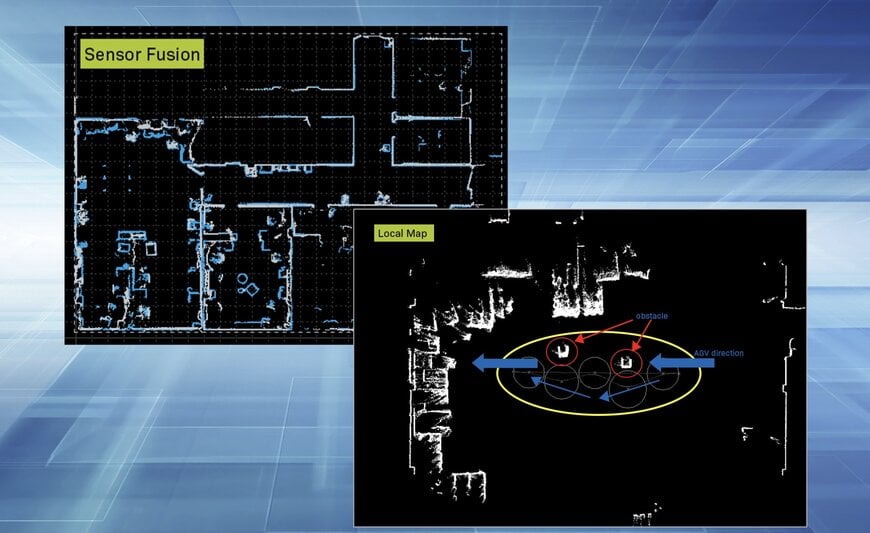
SIGMATEK hat Updates für seine SLAMLoc-Software veröffentlicht und die Plattform AGV Automation Visionary 3D eingeführt, um die Routenführung und Hinderniserkennung für Fahrerlose Transportsysteme (FTS) und autonome mobile Roboter (AMR) zu verbessern. Diese Technologien adressieren die Navigationsanforderungen in dynamischen Intralogistik- und Industrieautomatisierungsumgebungen, in denen temporäre Hindernisse und strenge Sicherheitsprotokolle automatisierte Transportprozesse vor Herausforderungen stellen.
Sensorfusion und dynamische Umwegberechnung
Die SLAMLoc-Software nutzt Simultaneous Localization and Mapping (SLAM), um Daten von mehreren auf einem Fahrzeug installierten Laserscannern zu verarbeiten. Durch die Fusion dieser Eingaben in ein gemeinsames Koordinatensystem generiert die Software eine umfassende Karte der Umgebung. Um temporäre Hindernisse zu bewältigen, generiert das System eine lokale Karte, die als MiniMap bezeichnet wird und den unmittelbaren physischen Raum um das Fahrzeug in Echtzeit erfasst. Diese Daten ermöglichen es dem Routing-Algorithmus, sofortige Umwege zu berechnen, was die betrieblichen Ausfallzeiten reduziert, wenn unerwartete Objekte die geplante Trajektorie blockieren.
Offline-Diagnose und Systemfehlerbehebung
Um die Inbetriebnahme und Wartung zu beschleunigen, enthält die Lokalisierungssoftware ein detailliertes Fehlerbehebungsmodul, das ohne physischen Zugriff auf das Fahrzeug funktioniert. Ingenieure können spezifische Betriebsszenarien offline analysieren, um festzustellen, warum eine automatisierte Transporteinheit angehalten hat, von ihrem Weg abgewichen ist oder eine Navigationsunterbrechung erlitten hat. Diese Diagnosefähigkeit reduziert Servicezeiten und unterstützt die kontinuierliche Optimierung der automatisierten Routenführung in Fertigungsanlagen.
Dreidimensionale Hinderniserkennung
Sich ausschließlich auf zweidimensionale Laserscanner zu verlassen, schränkt die Fähigkeit eines Fahrzeugs ein, komplexe geometrische Gefahren zu erkennen. Um dies zu beheben, lässt sich die Software AGV Automation Visionary 3D mit einer oder zwei Visionary-T Mini Kameras von SICK integrieren. Diese Hardware-Software-Kombination ermöglicht eine volumetrische Überwachung der Fahrzeugroute. Das 3D-Erkennungssystem identifiziert physische Anomalien, die sich oberhalb oder unterhalb der 2D-Scanebene befinden, wie etwa überhängende Gabelstaplerzinken, Treppen, Abgründe in leere Aufzugsschächte und flache Objekte auf dem Fabrikboden. Das Unternehmen wird diese kombinierten Sicherheits- und Navigationsfunktionen auf der Fachmesse SPS smart production solutions in Nürnberg, Deutschland (24. bis 26. November 2026, Halle 7, Stand 270) präsentieren.
Zusätzlicher Kontext
Dieser Abschnitt detailliert technische Spezifikationen und wettbewerbsbezogene Benchmarks, die nicht in der ursprünglichen Pressemitteilung enthalten sind.
Auf dem Markt für Industrieautomatisierung konkurrieren SLAM-basierte Navigationsarchitekturen mit etablierten Navigationsplattformen für natürliche Merkmale (Natural Feature Navigation) wie BlueBotics ANT sowie mit Open-Source-Implementierungen, die den Navigations-Stack von ROS 2 (Robot Operating System) nutzen. Während Open-Source-ROS-2-Setups eine umfangreiche benutzerdefinierte Programmierung für die Sensorfusion und die Erstellung lokaler Kostenkarten (Costmaps) erfordern, bieten proprietäre Lösungen wie SLAMLoc vorab validierte Algorithmen für die Multi-Scanner-Fusion und das dynamische Rerouting.
Darüber hinaus sind standardmäßige planare 2D-LiDAR-Systeme grundsätzlich blind für negative Hindernisse (Abgründe) und überhängende Strukturen. Durch die direkte Integration der Time-of-Flight (ToF) 3D-Kameras von SICK in die Navigationslogik bietet das System im Vergleich zu Standard-2D-Scannern eine höhere Punktwolkendichte im Nahbereich. Diese Hardware-Integration behebt direkt eine bekannte Schwachstelle in der herkömmlichen FTS-Hinderniserkennung und bietet messbare Verbesserungen der Prozessstabilität in dichten Betriebsumgebungen.
Bearbeitet von Aishwarya Mambet, Induportals-Redakteurin, mit Unterstützung von KI.
www.sigmatek-automation.com
Fordern Sie weitere Informationen an…
