www.konstruktion-industrie.com
21
'26
Written on Modified on
Humanoide Roboter kooperieren über Physische KI mit CNC-Werkzeugmaschinen
Die Mitsubishi Electric Corporation entwickelt eine branchenweit erste Bearbeitungsarchitektur mit physischer KI, die es humanoidem Robotern ermöglicht, direkt mit CNC-Werkzeugmaschinen zu interagieren.
www.mitsubishielectric.com
Ein akuter Fachkräftemangel in der Fertigungsindustrie hat zu einer starken Nachfrage nach automatisierten Arbeitsabläufen für Maschinenbeschickung und Rüstvorgänge in Fertigungshallen geführt. Der Ersatz manueller Bedienereingriffe – wie das Einspannen unregelmäßig geformter Rohteile, das Entfernen von Spänen aus dem Maschineninnenraum, die Qualitätsprüfung nach der Bearbeitung und die lokale Fehlerbehebung – durch herkömmliche Knickarm- oder kartesische Industrieroboter erfordert traditionell erhebliche Investitionen. Betriebe müssen häufig komplette Produktionslinien umgestalten, maßgeschneiderte Teilezuführungen und spezielle Schutzumzäunungen installieren sowie individuelle Kommunikationsprotokolle für jede Roboter-Maschine-Schnittstelle implementieren. Um diese Implementierungsbarrieren zu überwinden, bedarf es universeller humanoider Roboter, die sich in bestehenden, auf den Menschen ausgerichteten Arbeitszellen bewegen können – gesteuert durch Aufgabenplanung in natürlicher Sprache und physische künstliche Intelligenz, die starre Programmierabläufe überflüssig macht.
Autonome Aufgabenplanung und Koordination zwischen Maschine und Roboter
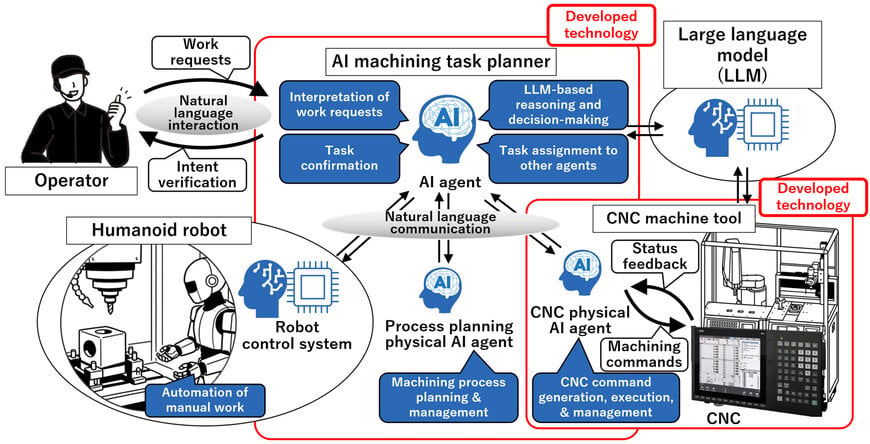
Mitsubishi Electric hat eine integrierte Bearbeitungsplattform entwickelt, auf der universelle humanoide Roboter und CNC-Werkzeugmaschinen über physische KI nahtlos zusammenarbeiten. Das System ermöglicht es zweibeinigen oder mobilen humanoid manipulierenden Einheiten, Aufgaben zu übernehmen, die traditionell von Zerspanungsmechanikern ausgeführt werden. Dazu zählen die Werkstückeinrichtung, die Reinigung des Werkzeuginnenraums, das Entnehmen und Transportieren fertiger Teile, die visuelle Inspektion sowie die Störungsbeseitigung.
Die Systemarchitektur umfasst drei funktionale Komponenten:
1. Einen KI-Bearbeitungsplaner, der in natürlicher Sprache eingegebene Bedieneranweisungen interpretiert, automatisch schrittweise Bearbeitungsroutinen generiert und die Aufgaben zwischen der CNC-Maschine und dem humanoiden Roboter disponiert.
2. Eine mit physischer KI ausgestattete CNC-Werkzeugmaschine, die Betriebsdaten in natürlicher Sprache austauscht und die kinematische Ausführung in Echtzeit mit dem Roboter abstimmt.
3. Einen universellen humanoiden Roboter, der in menschlichen Arbeitsbereichen navigieren und Standardwerkzeuge handhaben kann.
Der Aufgabenplaner und die bordeigene Intelligenz der CNC-Maschine basieren auf Modellen der physischen KI, die mit der unternehmenseigenen KI-Technologiesuite „Maisart“ von Mitsubishi Electric entwickelt wurden.
Autonomer Betrieb ohne individuelle Nachrüstungen
Durch das Verstehen übergeordneter Arbeitsanweisungen in natürlicher Sprache generiert die physische KI-Pipeline automatisch koordinierte Ausführungsskripte für Roboter und Maschinensteuerung. Dadurch entfällt die herkömmliche Notwendigkeit, für jede Arbeitszelle individuelle SPS-Handshakes zu programmieren, dedizierte digitale E/A-Leitungen bereitzustellen oder starre Bewegungspfade festzulegen.
Humanoide Roboter können vor standardmäßigen Maschinengehäusen arbeiten, ohne dass kostspielige Änderungen des Hallenlayouts oder speziell angefertigte Peripheriezuführungen erforderlich sind. Indem manuelle Eingriffe durch eine autonome, vielseitige robotergestützte Beschickung ersetzt werden, schafft die Plattform die Grundlage für unbemannte Fabrikbetriebe und mannlose Geisterschichten („Lights-out-Fertigung“).
Zusätzlicher Kontext
Dieser Abschnitt enthält technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten waren.
In industriellen Zerspanungsumgebungen orientiert sich die Automatisierung der Maschinenbeschickung traditionell am Sicherheitsstandard ISO 10218 für Industrieroboter und an offenen Datenkommunikationsstandards wie MTConnect / OPC UA (insbesondere OPC 40501-1 für Werkzeugmaschinen). Standardmäßige automatisierte Beschickungszellen basieren auf stationären 6-Achs-Knickarmrobotern oder Deckenportalen mit pneumatischen Spannzeugen, die starre mechanische Fixierstifte, hydraulische Türöffner und deterministische Feldbusverbindungen (wie CC-Link IE TSN oder Profinet) zur Synchronisierung von Türöffnungs- und Zyklusstartbefehlen erfordern. Der Übergang zu humanoid aufgebauten Plattformen auf Basis von Vision-Language-Action-Modellen (VLA) ermöglicht es Robotern, unmodellierte Vorrichtungsgriffe zu erkennen, Spannbacken über räumliche RGB-D-Punktwolken zu lokalisieren und zweihändige Aufgaben (z. B. das Ausblasen mit einer Druckluftpistole bei gleichzeitigem Drehen eines Teilapparats) mit menschenähnlicher Nachgiebigkeit auszuführen.
Im aufstrebenden Bereich der humanoiden Fertigungsautomatisierung konkurriert die Maisart-gestützte Plattform für physische KI von Mitsubishi Electric konzeptionell mit Systemen von Boston Dynamics (Atlas an Automobillinien), Figure AI (Einsatz des Figure 02 bei BMW) und Tesla (Optimus beim Teiletransport). Während sich Entwickler universeller Humanoider vorwiegend auf logistisches Bin-Picking und Blechtransporte konzentrieren, schafft die direkte Einbettung des physischen KI-Stacks in den internen numerischen Kern der CNC (wie die Steuerungen der Serien M800/M80 von Mitsubishi) eine bidirektionale Telemetrie. Dank dieser direkten Verbindung kann die Maschine den Roboter über interne Spindellasten, Reststandzeiten der Werkzeuge oder spezifische Alarmcodes informieren. So kann der Humanoide verschlissene Schneidplatten eigenständig wechseln oder Spänenester beseitigen, ohne dass eine übergeordnete Leitsteuerung eingreifen muss.
Redigiert von Romila DSilva, Redakteurin bei Induportals, mit KI-Unterstützung.
www.mitsubishielectric.com
Fordern Sie weitere Informationen an…
