
www.konstruktion-industrie.com
06
'26
Written on Modified on
ZEISS TALOS setzt neue Maßstäbe in der automatisierten digitalen Inspektion
Neuer Messroboter kombiniert messraumtaugliche Genauigkeit und Reichweite ohne externe Tracking-Systeme.
www.zeiss.com
Branchen mit hohen Stückzahlen – wie die Rohbaufertigung im Automobilbereich, großformatiges Aluminium-Giga-Casting und die Montage von Nutzfahrzeugen – stehen bei der Prüfung großer Strukturbauteile vor erheblichen Durchsatztengpässen. Herkömmliche Koordinatenmessgeräte (KMG) in abgelegenen Messräumen bieten zwar hohe Präzision, verhindern jedoch durch langsame Zykluszeiten und starre mechanische Portalaufbauten eine direkte Rückmeldung an den Fertigungslinien. Umgekehrt litten herkömmliche Industrie-Knickarmroboter mit optischen Sensorköpfen in der Vergangenheit unter Positionsdrift, kinematischer Gelenkdurchbiegung und thermischer Ausdehnung. Dies zwang Bediener dazu, externe optische KMG-Tracker einzusetzen oder photogrammetrische Referenzpunkte auf jedes Bauteil aufzukleben. Externe Tracking-Kameras führen in tiefen Hohlräumen und verdeckten Unterböden zu Sichtlinienverdeckungen, während das manuelle Aufbringen und Entfernen von Klebemarken einen erheblichen Arbeitsaufwand bedeutet, der die Zykluszeiten beeinträchtigt. Um diese Lücke zu schließen, sind robotergestützte Messsysteme erforderlich, die die räumliche kinematische Genauigkeit internalisieren, auf externe optische Referenzierung verzichten und sowohl großflächige Freiformkonturen als auch diskrete geometrische Merkmale in einem einzigen automatisierten Durchlauf erfassen.
Selbstreferenzierende Kinematik und dual-modales optisches Scannen
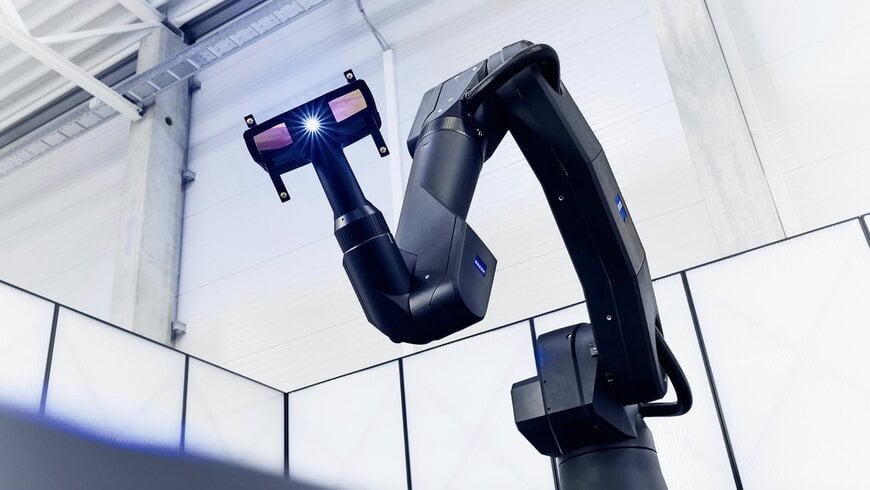
Um die betrieblichen Kompromisse zwischen robotergestützter Flexibilität und messraumtauglicher Präzision aufzulösen, hat ZEISS den Messroboter ZEISS TALOS eingeführt, der für die automatisierte Bauteilprüfung mit hohem Durchsatz entwickelt wurde. Das System erreicht eine volumetrische Messunsicherheit von unter 100 Mikrometern über einen Arbeitsradius von 3,30 Metern. Durch die direkte Integration einer internen Positionskorrektur in die Roboterarchitektur arbeitet das System völlig autonom – ohne zusätzliche Lasertracking-Kameras, deckenmontierte Referenzstationen oder physische Zielmarken auf dem Werkstück.
Die einheitliche Hardware-Zelle integriert den Messroboter ZEISS TALOS MR mit dem kompakten optischen Blaulichtsensor ZEISS TALOS AX, unterstützt durch den messtauglichen motorisierten Drehtisch ZEISS TALOS RT und die integrierte Schutzeinhausung ZEISS TALOS Safeguard. Um das in der Industrie weit verbreitete Problem separater Sensoren für großflächige Oberflächendigitalisierung und lokale Merkmalsextraktion zu lösen, kombiniert der Sensor TALOS AX zwei hochauflösende 24-Megapixel-Kameras mit Blaulicht-Projektionstechnologie. Das optische System arbeitet mit Bildaufnahmeraten von 100 Hz, die im Fast-Scan-Modus auf bis zu 200 Hz skaliert werden können. Über ein 500 Millimeter breites optisches Messvolumen nutzt der Sensor vier multidirektionale Merkmalsblitze zur Prüfung von Mikrogeometrien – darunter Gewindebohrungen, Blechkanten, Schweißbolzen und Befestigungsbohrungen –, während gleichzeitig vollflächige Punktwolken und digitale Zwillinge komplexer gekrümmter Oberflächen erzeugt werden.
Dr. Jan Thesing, Leiter der Business Unit 3D Optical Systems bei ZEISS, erklärte, dass die TALOS-Plattform einen strukturellen Wandel in der automatisierten 3D-Messtechnik darstellt, indem sie messraumtaugliche räumliche Genauigkeit direkt in die Roboterkinematik einbettet und so die Reichweite und Geschwindigkeit von Industrierobotern ohne Einbußen bei der Präzision bewahrt.
Produktionshärtung und automatisierte Offline-Programmierung
Die Hardware wurde für den Einsatz in direkter Produktionsnähe sowie in dedizierten Messräumen entwickelt und ist thermisch sowie mechanisch gehärtet, um Temperaturschwankungen, Umgebungsvibrationen in der Werkshalle und Industriestaub standzuhalten. Der gesamte Inspektionsablauf wird über die Softwareplattform ZEISS INSPECT gesteuert, die Roboterbahnplanung und Sensorpositionierung direkt aus den CAD-Nenndaten automatisiert. Durch automatisierte Kollisionsvermeidung und Ein-Klick-Programmierung reduziert die Software die Offline-Vorbereitungszeit und optimiert die kinematischen Roboterpfade zur Maximierung der Zellenauslastung. Die Softwaresuite generiert Farbvergleichskarten für Form- und Lagetoleranzen (GD&T), wertet Bündigkeits- und Spaltmaße an Fahrzeugtüren und Anbauteilen aus und exportiert Prüfberichte direkt in Fertigungsleitsysteme (MES).
Zusätzlicher Kontext
Dieser Abschnitt beschreibt technische Spezifikationen und Wettbewerbsvergleiche, die nicht in der ursprünglichen Produktankündigung enthalten waren.
In der automatisierten optischen Koordinatenmesstechnik nach den Normen VDI/VDE 2634 Blatt 3 und ISO 10360-8 hing die Genauigkeit des robotergestützten 3D-Scannens traditionell von optischen Sichtverfolgungssystemen (wie optischen Stereo-KMG-Kameras) ab, die am Scannerkopf angebrachte aktive Infrarot-LEDs oder retroreflektierende Marken erfassen. Dieses optische Tracking kompensiert mechanisches Getriebespiel, Gelenknachgiebigkeit und thermische Ausdehnung herkömmlicher industrieller Sechsachs-Knickarmroboter (z. B. von Fanuc, KUKA oder ABB). Der Verzicht auf externes Tracking über eine Reichweite von 3,3 Metern bei gleichzeitiger Einhaltung einer volumetrischen Unsicherheit unter 100 Mikrometern erfordert sekundäre ultrahochauflösende optische Gelenk-Encoder, dynamische kinematische Temperaturkompensationsalgorithmen und starre, ausdehnungsarme Gussstrukturen. Darüber hinaus erfordert die Erfassung hochdichter Punktwolken auf metallischen Bauteilen schmalbandiges Blaulicht (typischerweise 450 nm Wellenlänge) zur Unterdrückung von störendem Umgebungslicht in Werkshallen, kombiniert mit mehrwinkligen gerichteten LED-Merkmalsblitzen, die scharfe Mikroschatten an Lochrändern und Scherkanten von Blechen werfen, um Kantenverrundungsartefakte in Triangulationsalgorithmen zu vermeiden.
In der Landschaft der automatisierten industriellen 3D-Messtechnik und optischen Inspektion positioniert sich die ZEISS TALOS-Plattform im direkten Vergleich zu schlüsselfertigen robotergestützten Inspektionszellen wie PRECITRACK / AutoScan-T von Hexagon und Leica Absolute Tracker AT960 Roboterzellen, dem Creaform MetraSCAN 3D-R mit optischem C-Track-Tracking und dem Nikon Metrology Laser Radar (APDIS-Serie) sowie internen ZEISS-Architekturen wie der ZEISS ScanBox-Serie (mit ATOS 5 Blaulichtsensoren auf Standard-Industrierobotern). Während Systeme wie das Creaform MetraSCAN 3D-R und die optischen Systeme von Hexagon auf eine kontinuierliche Sichtlinie zwischen einer festen optischen Tracking-Kamera und dem Endeffektor-Sensor angewiesen sind, verschlechtert sich deren Messfähigkeit, wenn Bediener, Spannvorrichtungen oder der Roboterarm selbst den Strahlengang verdecken. Umgekehrt machen berührungslose Laserradarsysteme Tracking-Balken überflüssig, erfordern jedoch lange Erfassungszeiten für das punktweise Rastern großer Strukturbauteile. Durch die Einbettung der internen messtechnischen Führung in die Kinematik des TALOS MR und die Kombination von hochauflösender 24-Megapixel-Blaulicht-Streifenprojektion mit multidirektionalen LED-Kantenblitzen bietet ZEISS Karosserierohbau-Linien, Giga-Casting-Gießereien und Herstellern von Luftfahrtstrukturen eine uneingeschränkte Hochgeschwindigkeits-Messzelle, die tiefe innere Hohlräume ohne Tracking-Totzonen erreicht.
Redaktionell bearbeitet von Romila DSilva, Redakteurin bei Induportals, mit KI-Unterstützung.
www.zeiss.com
Fordern Sie weitere Informationen an…
